川崎地質株式会社
小松幹雄
執筆:2007年10月
物理探査により地表から地下空洞位置を探る方法は、近年コンピュータ技術の発達により、複雑な解析が短時間でなされるようになり、多くの手法が提案されてきている。しかし、探査原理に対する地形や埋設物などの外部要因により、必ずしも明瞭な結果が得られるとは限らないのが現状である。また、探査により地下空洞 の位置が求められても、内部状況までは確認できないため、直接観察できる効果的手法が求められている。
ここでは、空洞内部の直接観察と空洞内部測量が可能な調査手法を紹介する。
1.空洞カメラ-空洞内カメラ・レーザ測距装置-
本装置はボーリング孔を利用して空洞内部を観察・測量するもので、写真1に示すように、長さ約1.5m、直径80mmの金属製の筒の中にモニターカメラ、方位計、スチールカメラ、レーザ測距機をビルトインしたものである。
カメラの先端部と側部にはCCDカメラが取り付けられており、機器の挿入は先端のCCDカメラにより孔底方向を確認しながら行い、空洞内部は横方向のカメラを回転させることにより観察する。(下段に続く)*

写真1 装置先端部

写真2 空洞のステレオ写真例

写真3 レーザー測距に対応する地下空洞内部
* 横方向の照明は光度調整式のハロゲンライトにより行うが光量の関係で遠くを観察できない(最大10m程度)ことと、光源の色温度が低いため実際の色調が再現できない欠点がある。詳細な、空洞内観察はスチールカメラ撮影により行う。その長所としては、ストロボ光を利用するため、実際の色調を再現でき、大きなISO感度のフィルムを使用することにより遠方まで観察できること(岩質によっては20m 程度まで可能)である。また、スチール写真はCCDカメラのビデオシステムに較べ分解能が優れているのも長所である。写真撮影は、本体を20°づつ回転させ、計18枚で360°を撮影する。一つのボーリング孔で2深度の撮影を行えばステレオ写 真になり、立体視することで空洞内部の状況変化をより詳細に知ることが出来る(写真2)。レーザ測距部は地下洞内でカメラと連動してセンサー部を回転し、レーザ光の反射面までの距離を測定する。測定結果は図1のようにまとめられる。写真3には図1に対応する地下空洞内部の写真を示した。観測に際しての方位はすべて内蔵方位計により北を0°とした磁北で示される。
本装置の機器仕様を表1に示す。

図1 測定結果のまとめ
表1 機器仕様一覧表

2.坑口挿入式カメラ・レーザ
防空壕などで坑口が残存している場合、前述した空洞カメラと同等なものがあればボーリング孔を掘削しないで済み、経済的でもある。
ここで示すスネークアイは、空洞カメラと同等な性能を持つ機器で坑口から本体を挿入するタイプである。坑口付近は崩落土砂や坑口埋め土等のため坑道高さが低くなっている場合が多く、坑内で油圧により垂直に起きる本体部分の長さを抑えるために、スチールカメラを備えていない。写真4は本体全景である。測定イメージとして空洞カメラ(ボーリング孔挿入式)と共に模式化し、図2に示す。

写真4 スネークアイ本体

図2 測定イメージ図
3.3Dキャビティスキャナー C-ALS
地下空洞内をレーザ測距により立体的に測量する装置である。本装置はこれまではボーリング孔を利用する場合が多いが、今後さらに地下空洞以外にも用途は広がるものと思われる。本装置にはスチールカメラは付属していないが、赤外線により地下内部を観察するCCDカメラが付属している。図3には測定模式図を、 表2には機器仕様を示す。写真5には計測用センサー部、写真6には計測部動作原理を示した。
測定例を以降に示す。

図3 測定模式図
表2 キャビティスキャナー仕様


写真5 計測用センサー部

写真6 計測部の作動原理
3次元キャビテイスキャナーによる測定例
左の写真7は測定例を示すもので、防空壕のK-1,K-1+9mの2箇所でボーリングを実施し、それぞれの孔で3DキャビティスキャナーC-ALSを実施し、記録を合成したものである。両地点の位置関係は写真7の縦断面(A)により示される。地下壕は延長43.8mで、写真左端が坑口付近である(坑口は地表からは確認できない)。断面 (B)はK-1地点の横断、断面(C)はK-1+9m地点の横断である。これから明らかなように、空洞の幅は2.05~2.45mで大きな変化はないが、高さはK1+9m地点方向へ向かって著しく増加している。
写真8は測定記録を3次元表示したものである。図(A)は2地点間を真上から見た立体図、(B)はK-1+9m地点中心部からK-1地点中心方向を見た壕内のイメージ図、(C)はK-1地点からK-1+9m地点方向を見た立体図、(D)はK-1+9m地点から斜めにK-1地点方向を見た立体図である。
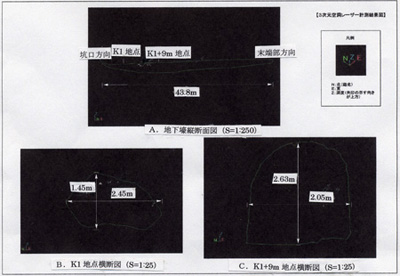
写真7 キャビティスキャナー測定記録例
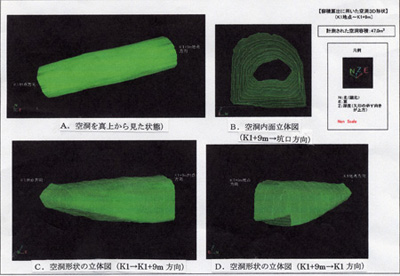
写真8 測定結果を三次元表示した例
4.音響測深探査
これまで説明した地下空洞内部観察・計測手法は、すべて完全空洞に対して適用できる手法であった。しかし、実際には水没地下空洞で、写真等による直接観察が出来ないことや、レーザ測距も不可能な場合も多い。
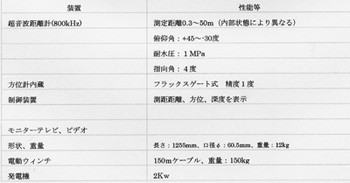
音響測深探査は、指向性の強い超音波(ソナー)を水中で発振し、その反射波到達時間から壁面までの距離を求める手法である(図4)。センサー部は仰角30°俯角45°で発振・受振面の角度を変化できるため、立体的な測距が可能である。
写真9は音響測深探査本体を、写真10には測定記録例を示した。また、表3には機器仕様を示した。
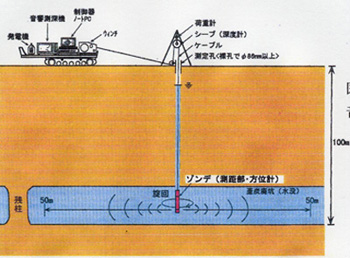
図4 音響測深探査測定イメージ図
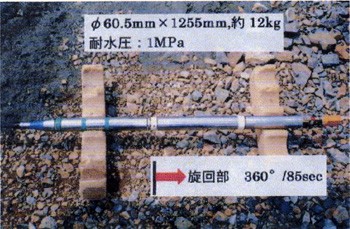
写真9 音響測深探査装置本体
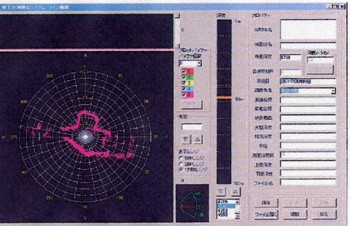
写真10 測定記録例
表3 機器仕様一覧